

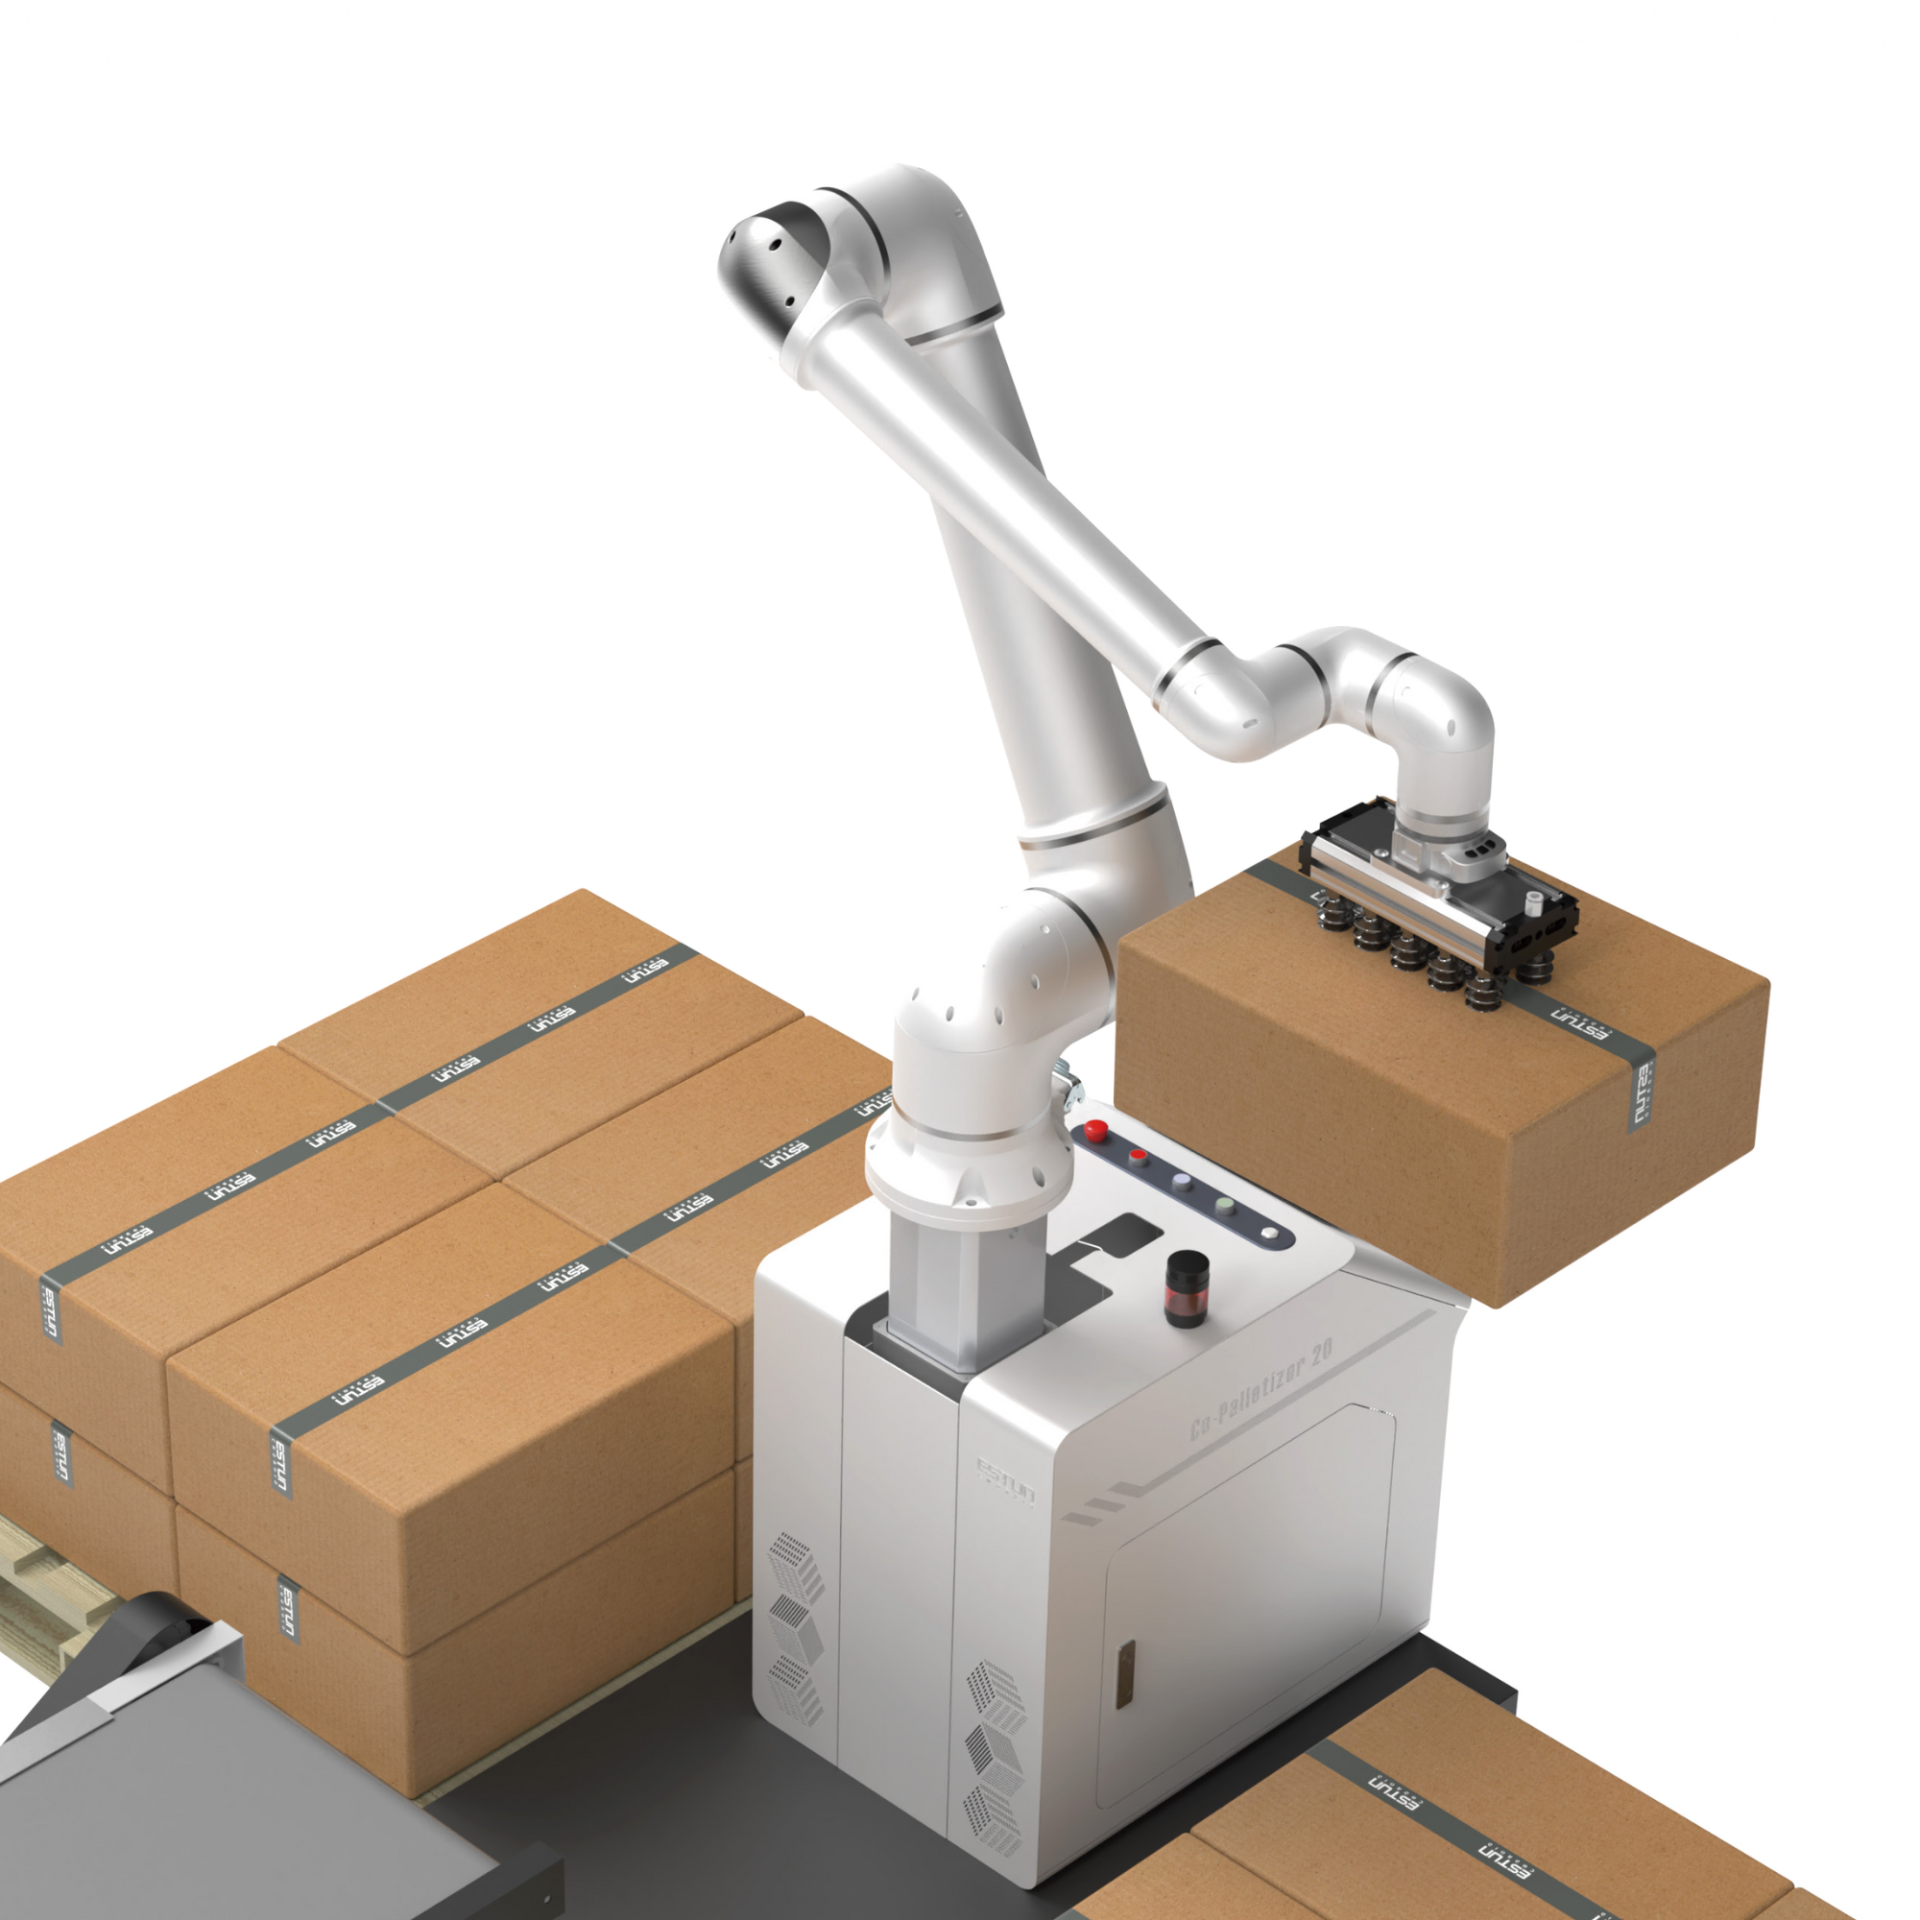
埃斯顿协作机器人 Co-Palletizer 20(固定式)
| Specification | Co-Palletizer 20 (Fixed) |
|---|---|
| Model | Co-Palletizer 20 (Fixed) |
| Payload | 20 kg |
| Working Radius | 1800 mm |
| Pallet Size (Horizontal Distance) | 1200 mm × 1200 mm |
| Max. Joint Speed – Axis 1/2 | 110°/s |
| Max. Joint Speed – Axis 3 | 150°/s |
| Max. Joint Speed – Axis 4/5/6 | 180°/s |
| Repeatability | ±0.1 mm |
| Communication | Analog, Digital, MODBUS RTU, MODBUS TCP, CAN, RS485 |
| IP Rating | IP54 |
| Operating Temperature | 0°C to 50°C |
| Weight | 270 kg |
| Dimensions | 1530 mm × 1480 mm |
| Rated Voltage | 220 V |
| Max. Power Consumption | 3000 W |
| Palletizing Speed | 8–12 cycles/min |
| Max. Palletizing Height | 1930 mm |
| Compatible Package Surface | Carton boxes, smooth surfaces |
1 什么是工业协作机器人 (Cobot)
1.1 工业生产中的协作机器人 (Cobot) 是什么
协作机器人(Collaborative Robot‑Cobot)是新一代机器人产品,设计初衷为可与人在同一作业空间内安全协同工作,无需配置传统工业机器人那样的硬性安全防护栏。不同于以往独立隔离运行的机械臂,协作机器人搭载高灵敏度力反馈传感器,检测到轻微碰撞即可自动停机。
工业场景下,协作机器人充当人力辅助设备,把工人从重复繁重、易造成脊柱及肌肉骨骼损伤的作业中解放出来。
1.2 协作机器人在托盘码垛自动化中的价值
托盘码垛作业对定位精度、垛型一致性有着严苛要求,保障仓储、运输环节货物稳定。码垛协作机器人可持续不间断执行抓取‑放置循环动作。
部署协作机器人,能够彻底消除人工疲劳带来的操作失误,垛型整齐契合全球物流规范,降低包装袋破损、纸箱凹陷等产品损耗。
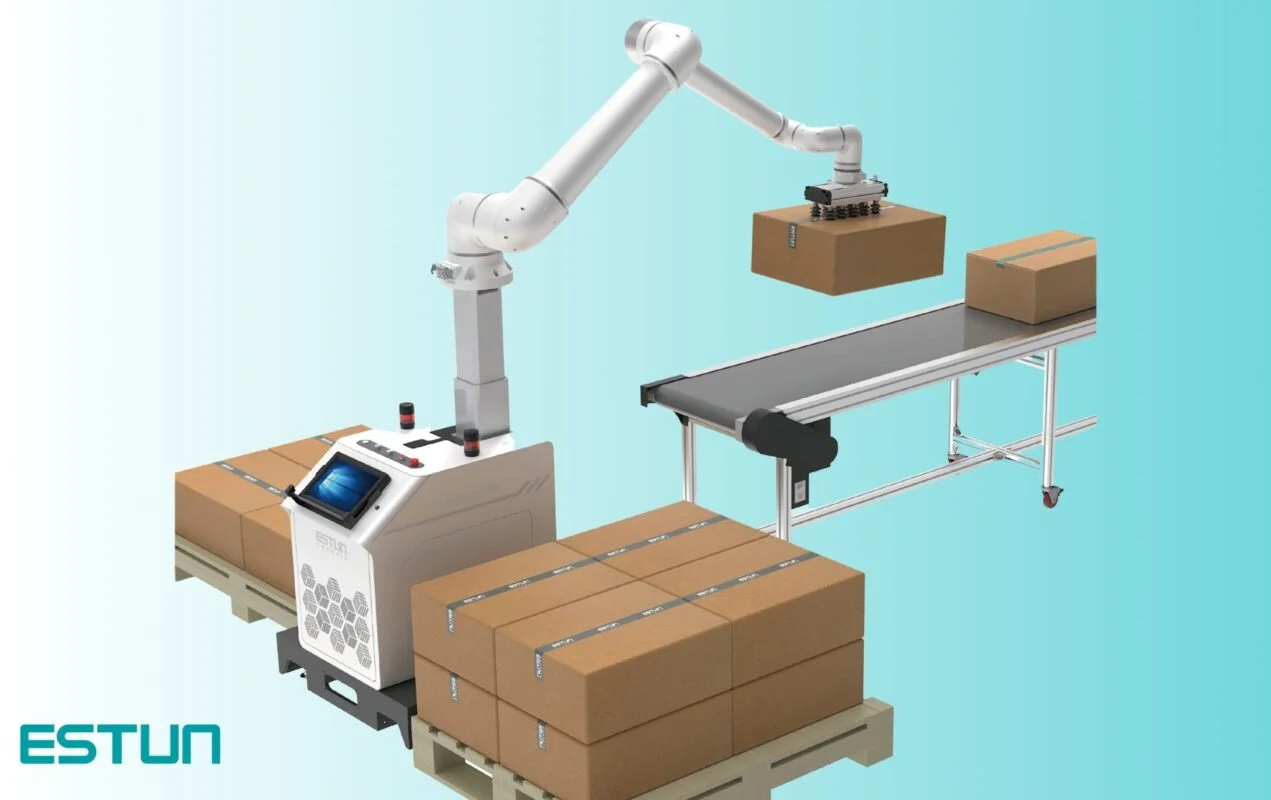
埃斯顿 Co-Palletizer 20 协作机器人实现工厂货物码垛自动化的高效提升。
1.3 Cobot Estun Co‑Palletizer 20 (Fixed) 产品概述
Estun Co‑Palletizer 20(固定式)是埃斯顿自动化(Estun Automation,全球运动控制技术领先企业)推出的固定式码垛机器人工作站。设备额定负载 20 kg,内置码垛专用软件,便于企业快速投产。Fixed 版本采用稳固固定底座,优化大负载、最大臂展工况下整机动力学稳定性。
1.4 协作机器人在越南制造与物流行业应用趋势
越南餐饮食品、日化、动物饲料、出口农产品、电子零部件行业正加速推进智能自动化。越来越多企业选用协作机器人替代大型传统工业机器人,核心优势:无需防护栏占用场地、产线调整后可快速重新编程、投资回报周期短。
2 Cobot Estun Co‑Palletizer 20 (Fixed) 核心特点
2.1 20kg 负载,适配工业码垛工况
额定有效负载 20 kg(负载已计入夹爪自重),可覆盖市场 85% 以上主流包装类型,包含纸箱、瓶装整包、编织原料袋、重型组件托盘。抗冲击载荷性能优异,高速循环作业条件下依旧保障机械耐久。
2.2 固定式底座,优化场地占用
固定式底座经过几何力学优化,整机占地面积小于 1 m²。非常适配越南大量设备排布密集、没有富余空间部署大型工业机器人的工厂。
2.3 高精度抓取放置
搭载动力学偏差补偿算法,重复定位精度优异。无论是托盘第一层,还是堆叠至第 10 层高位,机器人均可精准落位,避免垛体倾斜、坍塌。
2.4 人机协同安全防护
产品通过严苛国际安全认证。全部关节集成扭矩传感器。一旦和操作人员发生意外接触,毫秒级响应触发安全停机,规避工伤风险。
物理碰撞检测 → 扭矩传感器响应<10 ms → 触发安全停机 → 机器人完全停止
2.5 长时间连续稳定作业
面向工业严苛循环工况设计,自然散热搭配高防护等级;可在高温、高粉尘环境实现 7×24 小时不间断运行,性能无衰减。
3 Cobot Estun Co‑Palletizer 20 核心技术
3.1 智能协作机器人控制系统
控制器搭载高性能处理芯片,运行实时操作系统。运算生成平滑最优运动轨迹,预判临界工况,降低机械振动。
3.2 伺服系统实现平稳精准运动
埃斯顿自研伺服驱动器、伺服电机核心部件。该机型配置高分辨率编码器伺服单元,实现电流、位置精细控制。加减速轨迹平滑,高速移动不会出现货物甩落、倾倒。
3.3 图形化拖拽编程界面
企业无需高薪聘请专业机器人工程师。示教器采用可视化图形界面,操作人员通过拖拽功能块、手动拖拽示教,直接示教抓取点与放置点。
3.4 产品识别定位技术
支持扩展 2D/3D 视觉相机。输送线上来料偏移、角度错位、间距异常时,视觉拍照解析,输出实时坐标给到机器人,实现 100% 精准抓取。
3.5 符合国际标准安全传感系统
双通道安全管理系统满足 ISO 13849‑1(PLd,Cat.3)、ISO 10218‑1。除本体内置力传感器,还可外接安全地毯、激光区域扫描器;人员靠近自动降速,人员离开危险区域自动恢复运行速度。
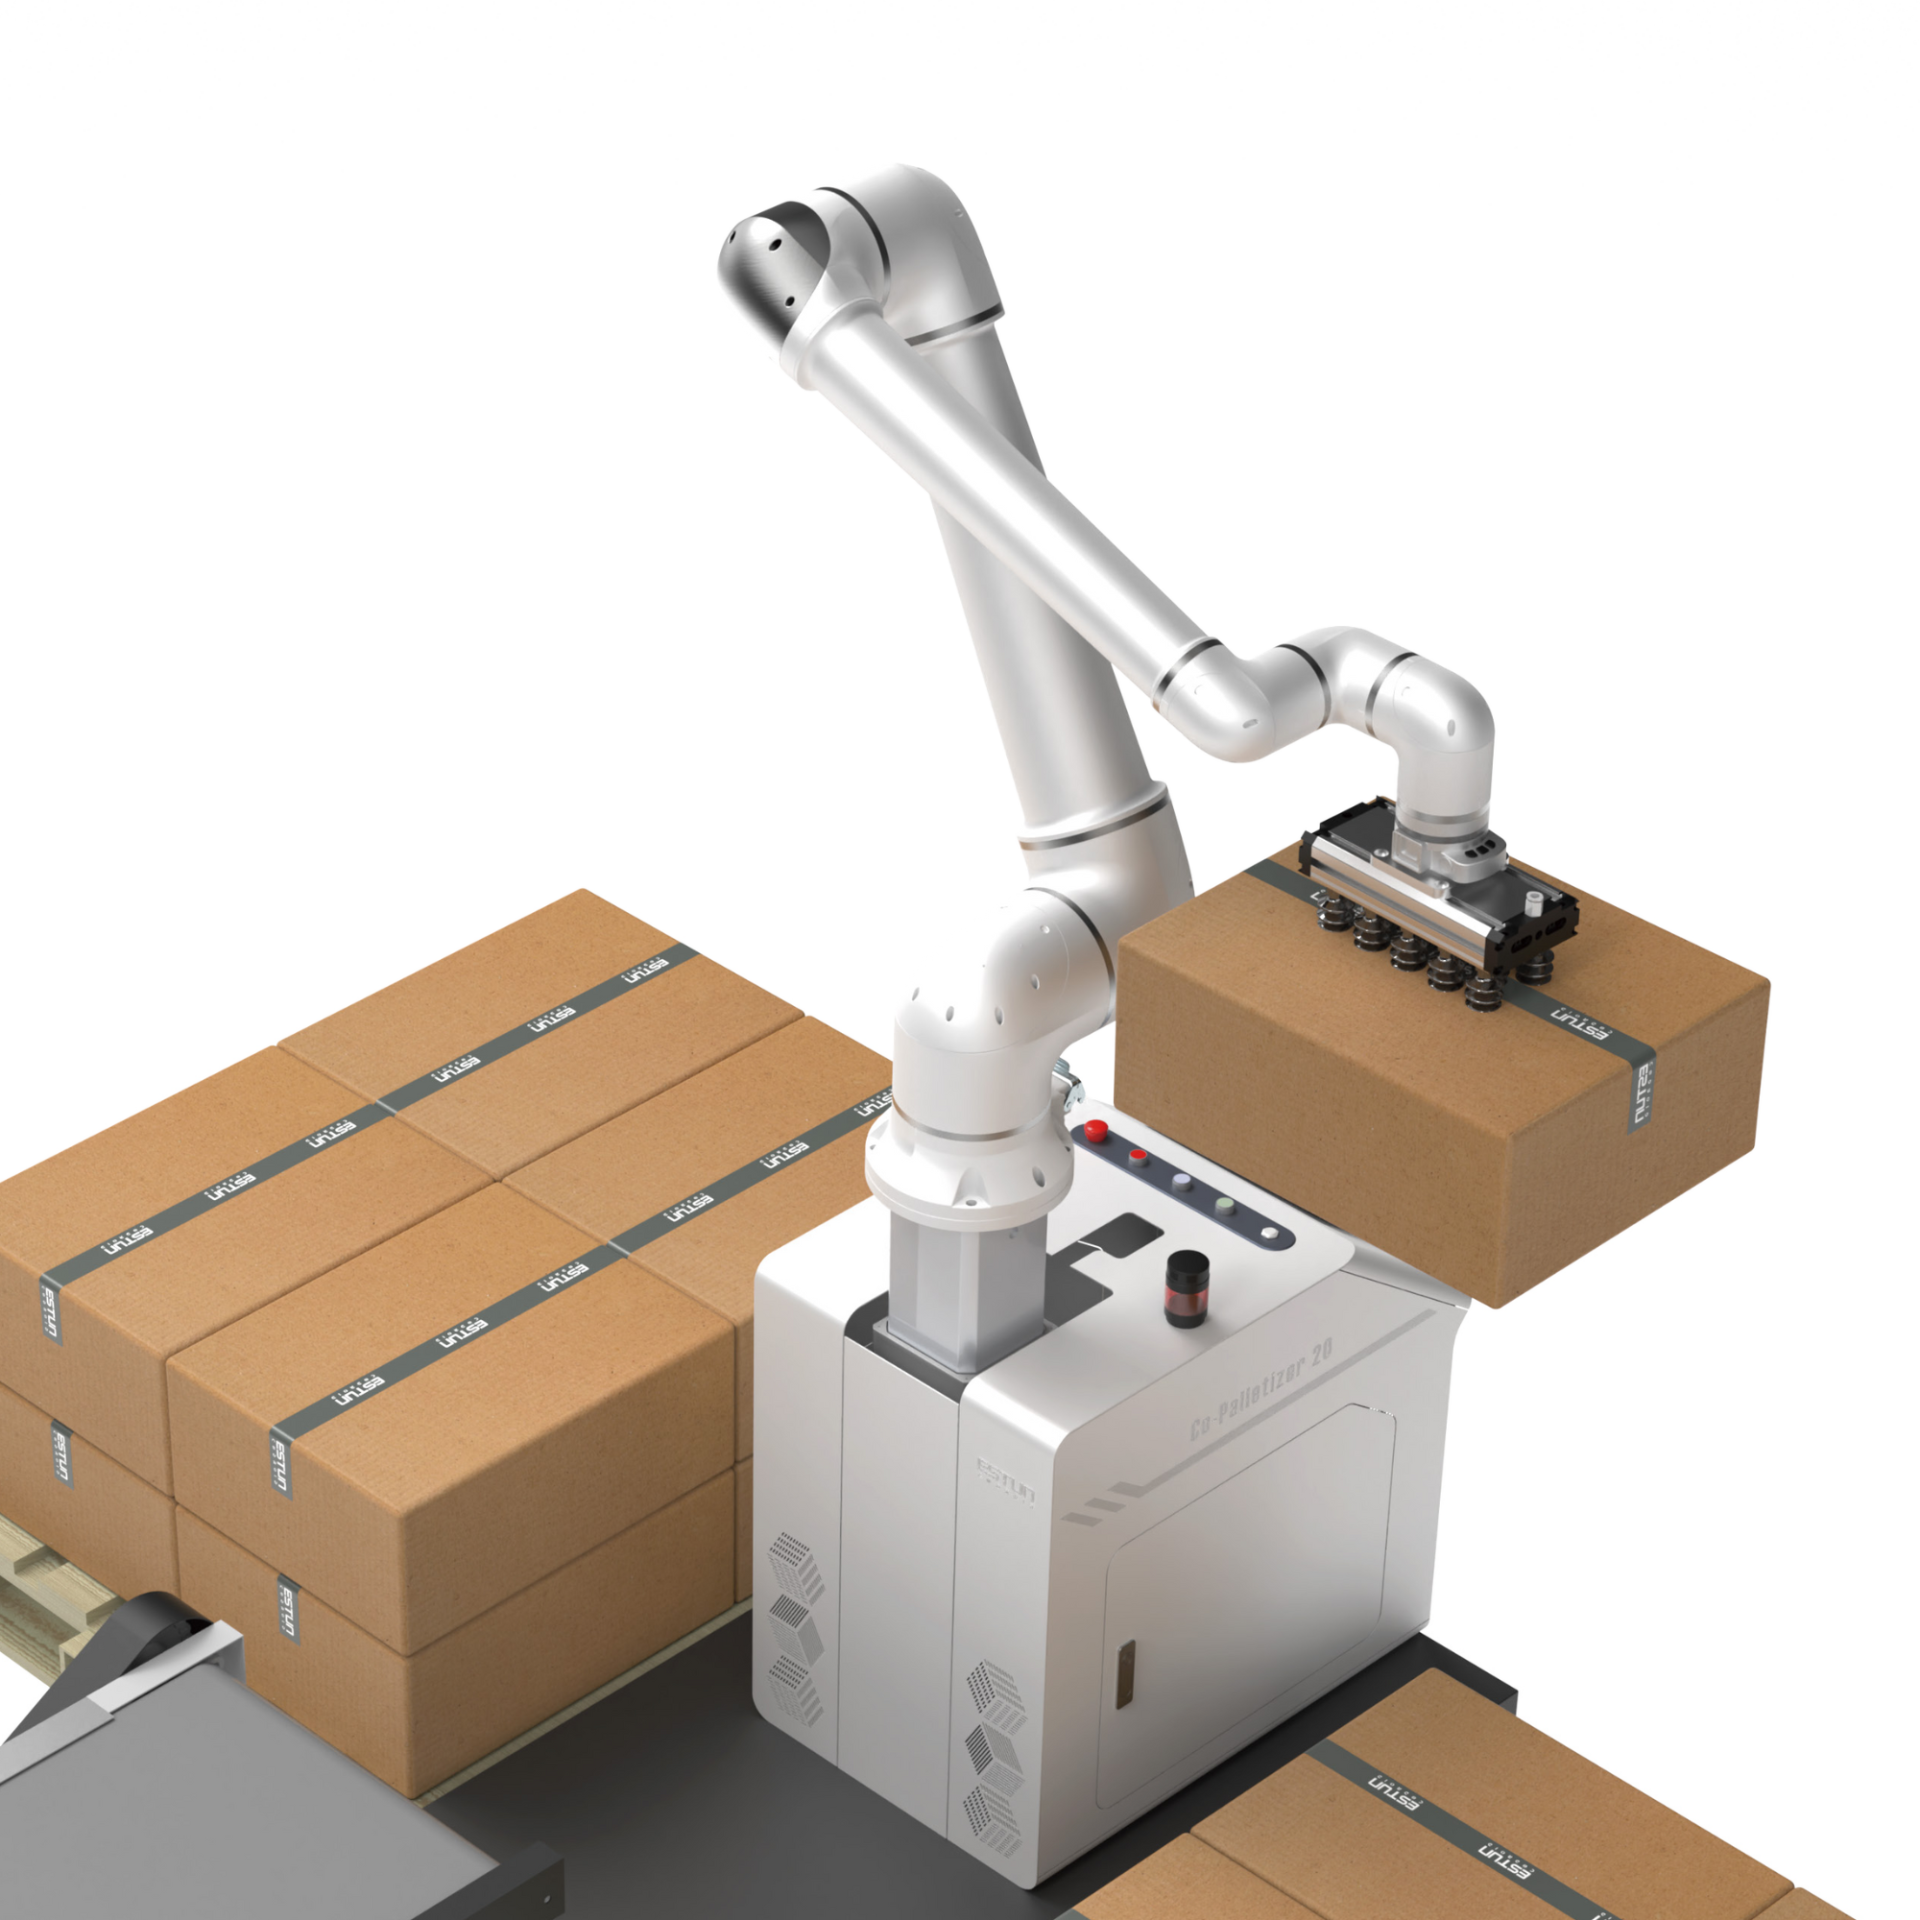
埃斯顿 Co-Palletizer 20 协作机器人:现代包装流水线的最佳协作机器人解决方案。
4 Cobot Estun Co‑Palletizer 20 (Fixed) 技术参数
| 项目 | 参数 |
|---|---|
| 最大负载 | 20 kg(含夹爪) |
| 最大工作半径 | 1650 mm‑1900 mm(视选配型号) |
| 重复定位精度 | ±0.05 mm |
| 自由度 | 6 轴 |
| 防护等级 | IP54 / IP67(关节可选) |
| 通讯接口 | Modbus TCP/RTU,Profinet,EtherCAT |
| 供电 | 单相 220V AC,50/60Hz |
| 机器人本体重量 | 约 75 kg |
5 码垛系统工作原理
5.1 自动抓取‑放置完整流程
1. 识别:纸箱输送至末端限位区域,行程传感器输出来料信号。
2. 夹持:机器人由原点移动至工件位置,启动真空 / 机械夹爪锁紧产品。
3. 移动:垂直抬升物料,多轴联动沿最优轨迹向托盘移动。
4. 码垛:轻柔将产品放置托盘预设点位,返回原点,准备下一轮循环。
5.2 与产线输送线同步
依靠 I/O 信号或者工业总线实现速度协同。上游输送来料快,机器人在安全范围内提升节拍;上游包装堵料,机器人自动待机节电。
5.3 托盘垛型编程
使用埃斯顿专用码垛软件 Estun Palletizing Studio,录入纸箱长宽高与托盘尺寸(例 1100×1100 mm),软件自动输出交错堆叠、直列堆叠、锁角堆叠等最优垛型方案。
录入纸箱 & 托盘尺寸 → 软件自动生成垛型 → 3D 仿真预览 → 导出机器人运行程序
5.4 机器人运动路径优化
智能算法自动规划最短路径,规避 6 轴机器人奇点,缩短循环周期,延长谐波 / 摆线减速机寿命。
5.5 传感器与安全联锁
作业全程,真空压力传感器实时监测负压;一旦气压骤降,存在掉箱风险,立刻报警停机并降低高度,保护物料。
6 Cobot Estun Co‑Palletizer 20 实际应用场景
6.1 制造业纸箱码垛
电子、家电工厂,封箱完成成品纸箱整齐码放塑料 / 木托盘,保护箱体表面、标签完好无损。
6.2 食品农产品行业编织袋码垛
大米、食糖、面粉、饲料袋重量区间 10‑20 kg,Automech 可配套抱袋式专用夹爪,适配外形不规则编织袋抓取。
埃斯顿 Co-Palletizer 20 协作机器人凭借高精度与高稳定性,显著提升码垛生产率。
6.3 物流仓库托盘码垛
分拨中心、电商智能仓库完成分拣码垛。机器人可存储上百套程序,轻松应对 SKU 频繁切换。
6.4 包装产线末端自动化
完整产线方案:装盒机→包装机→封箱机→Estun Co‑Palletizer 20 工作站→缠绕膜机。该套线末自动化方案已在多家外资工厂落地。
6.5 通用工业生产应用
铸造、精密加工、化工、润滑油行业,机器人承担有毒有害工况下重型化工桶、油漆桶搬运作业,保障操作人员健康。
7 部署码垛协作机器人带来收益
7.1 提升码垛产能
设备可持续工作,循环速度 6‑10 件 / 分钟,不受人员体力、班次限制。
7.2 降低人力成本
两班制工况,单台工作站可替代 2‑3 名搬运工人,解决普工招工难问题。
7.3 保障精度与一致性
全部货物垛型角度、间隙统一规整,车间现场专业度高,客户、外方验厂时提升企业形象。
7.4 改善作业安全
减少重物不当搬运带来脊柱损伤等工伤,打造现代化人性化车间。
7.5 节约车间空间
无需传统工业机器人大型防护网,可节约最高 40% 有效地面面积。
8 码垛协作机器人与传统工业码垛机器人对比
| 对比项 | Estun Co‑Palletizer 20(固定式)协作机器人 | 传统工业码垛机器人 |
|---|---|---|
| 安全防护栏 | 无需(仅地面划线 / 区域传感器可选) | 必须配置防护网 + 安全互锁 |
| 占用面积 | 高度紧凑,作业区域<2 m² | 占地大,包含安全隔离区 |
| 灵活搬迁 | 易于重新部署,快速编程 | 固定安装,搬迁复杂,需要原厂工程师 |
| 编程操作 | 图形拖拽、手动示教,上手简单 | 复杂代码编程(C++、机器人专用语言) |
| 系统集成成本 | 较低,省去护栏及复杂配套 | 高,安全硬件、专家服务成本高 |
9 Cobot Estun Co‑Palletizer 20 (Fixed) 适配企业判断
9.1 适用企业
- 产线连续生产,末端需要稳定托盘码垛的制造工厂
- 车间场地有限,无法扩建包装工位
- 搬运岗位人员流失率高,招工困难
9.2 人力‑成本测算(越南市场参考)
两班倒 2 名搬运工人:每月约 18 000 000‑24 000 000 越南盾(含社保、奖金、管理成本),年度人力成本约 250‑300 百万越南盾。 埃斯顿协作机器人功耗低,耐久运行,无需人员福利支出。
9.3 投资回报周期 ROI
Automech 落地项目数据,该机型平均投资回收期 14‑22 个月,视工厂运行班次而定;回本之后,设备产出全部为企业净收益。
9.4 系统扩展能力
支持后期升级改造。固定式底座后期可加装直线地轨,单台机器人可同时服务 2‑3 个并排托盘。
10 码垛协作机器人选型指南
10.1 核算负载需求
计算公式: 机器人额定负载 ≥(工件最大重量 + 夹爪重量) ×(1.1~1.2 安全系数) 示例:工件 15 kg,夹爪 3 kg,合计 18 kg,选用 20 kg 机型安全适配。
10.2 确认生产节拍
统计封箱机输出每分钟箱数,匹配机器人抓取放置循环时间,避免产线瓶颈。
10.3 夹爪选型
- 真空吸盘夹爪:适合平整纸箱
- 机械夹爪:托盘、开盖料盒、塑料桶
- 抱袋夹爪:农产品编织袋专用

埃斯顿 Co-Palletizer 20 协作机器人灵活应用于产品的搬运、堆叠与分选。
10.4 产线集成兼容性
确认机器人控制器通讯接口,兼容西门子、三菱、欧姆龙等主流 PLC,实现信号握手交互。
10.5 供应商选择
机器人项目 30% 取决于本体硬件,70% 取决于集成商方案能力。选择可靠服务商,保障设备稳定,故障可提供全天候技术救援。
11 Cobot Estun Co‑Palletizer 20 (Fixed) 报价说明
11.1 码垛协作机器人价格
整套工作站没有固定标价,取决于夹爪定制规格与附加模块。Automech 代理埃斯顿产品性价比突出,对比欧美日系品牌可显著压缩投资回报周期。
11.2 影响价格的要素
1. 夹爪:定制开发,或选用 Schmalz、OnRobot 标准组件
2. 扩展安全设备:追加 Sick / 基恩士激光安全扫描仪
3. 车间工况:强腐蚀、高粉尘环境需要特殊防护配置
11.3 系统集成成本
包含电控柜设计、PLC 输送线同步编程、底座机加工、运输、现场安装调试、客户工程师技术培训。
11.4 运行成本
运行成本低,主要为月度电费、定期保养;关节每运行 10000‑20000 小时更换专用润滑脂。
12 Automech 埃斯顿协作机器人整体解决方案
12.1 供应埃斯顿原厂正品
Automech 为埃斯顿自动化越南战略合作伙伴、官方分销商。全部设备正规进口,具备完整原厂 CO、CQ 质量证明文件。
12.2 完整码垛方案咨询
不止销售单机,经验工程师上门实地勘测测量,提供物料流优化专业咨询。
12.3 自动化系统设计与集成
自有研发与机械加工车间,采用专业 3D 仿真软件设计工装夹爪,保障整机兼容性。
现场勘测 → 3D 仿真设计 → Automech 车间加工集成 → FAT 出厂测试 → 客户现场交付
12.4 现场安装与技术移交
Automech 机电工程师总包实施,快速施工,尽量少干扰原有产线。开展理论 + 实操培训,完成完整技术移交。
12.5 长期维护技术支持
执行埃斯顿全球原厂保修标准;河内、岘港、胡志明市备件仓库。提供 7×24 线上技术支持,故障 2‑12 小时工程师赴现场,保障产线不停工。
埃斯顿 Co-Palletizer 20 协作机器人助力企业降低人工成本并提升效率。
13 常见问题 FAQ
13.1 什么是码垛协作机器人?
码垛协作机器人由协作机械臂、夹爪、专用控制软件组成,自动将纸箱、编织袋、塑料桶等物料码放到木托盘或塑料托盘。
13.2 20kg 协作机器人每小时码垛产能?
实际产能受运动轨迹、产品重量、夹爪类型影响。常规工况 360‑600 次循环 / 小时(6‑10 件 / 分钟);采用双工件夹爪,产能可以翻倍。
13.3 是否需要复杂编程?
无需。配套软件操作简单,操作人员在示教器触摸屏录入基础尺寸即可,不用编写代码。
13.4 可以对接工厂原有旧输送线吗?
可以。Automech 工程师现场评估,按需加装定位挡块、检测传感器,实现和机器人控制器信号同步。
13.5 Automech 是否提供交钥匙总包服务?
可以。交钥匙方案包含现场勘测咨询、3D 设计、机械加工、软件调试、现场安装、技术培训、长期维保。企业验收后直接投产使用。

相关产品